ESEN

Leví Gadiel Sojos González

Práctica profesional de verano 2026-27. Busco práctica o puesto junior en control y automatización de procesos.

Último año de Ingeniería Civil Electrónica en la Universidad de Concepción (DIE UdeC). Licenciado en Ciencias de la Ingeniería. Minor en Automatización de Procesos, Control Avanzado y Robótica Industrial.

Email: levsojos2021@udec.cl
GitHub: github.com/gadivalr
LinkedIn: linkedin.com/in/levsojos
Idioma: Inglés nivel B1

01. Proyectos

01
Proyecto Electrónico · 2026-2

Habilitación y puesta en marcha del módulo Calibrate de AspenTech DMC3

Problema

Un controlador predictivo pierde desempeño cuando la planta cambia respecto del modelo con que fue identificado. Calibrate propone re-identificar ese modelo mientras el controlador opera, pero para eso necesita estar conectado a la planta y tener los datos historizados. La pregunta era si podía recuperar un modelo correcto tras un cambio en la planta.

Qué hice
  • Armé una planta de mezcla (blending) simulada en Simulink y la conecté a DMC3 por OPC UA.
  • Dejé funcionando la historización de datos en tiempo real.
  • Introduje un cambio intencional en una ganancia de la planta y probé si Calibrate lo detectaba y lo corregía.
Resultado: Calibrate re-identificó la ganancia en 0.7221 frente a un valor real de 0.72 (error de 0.29 %).
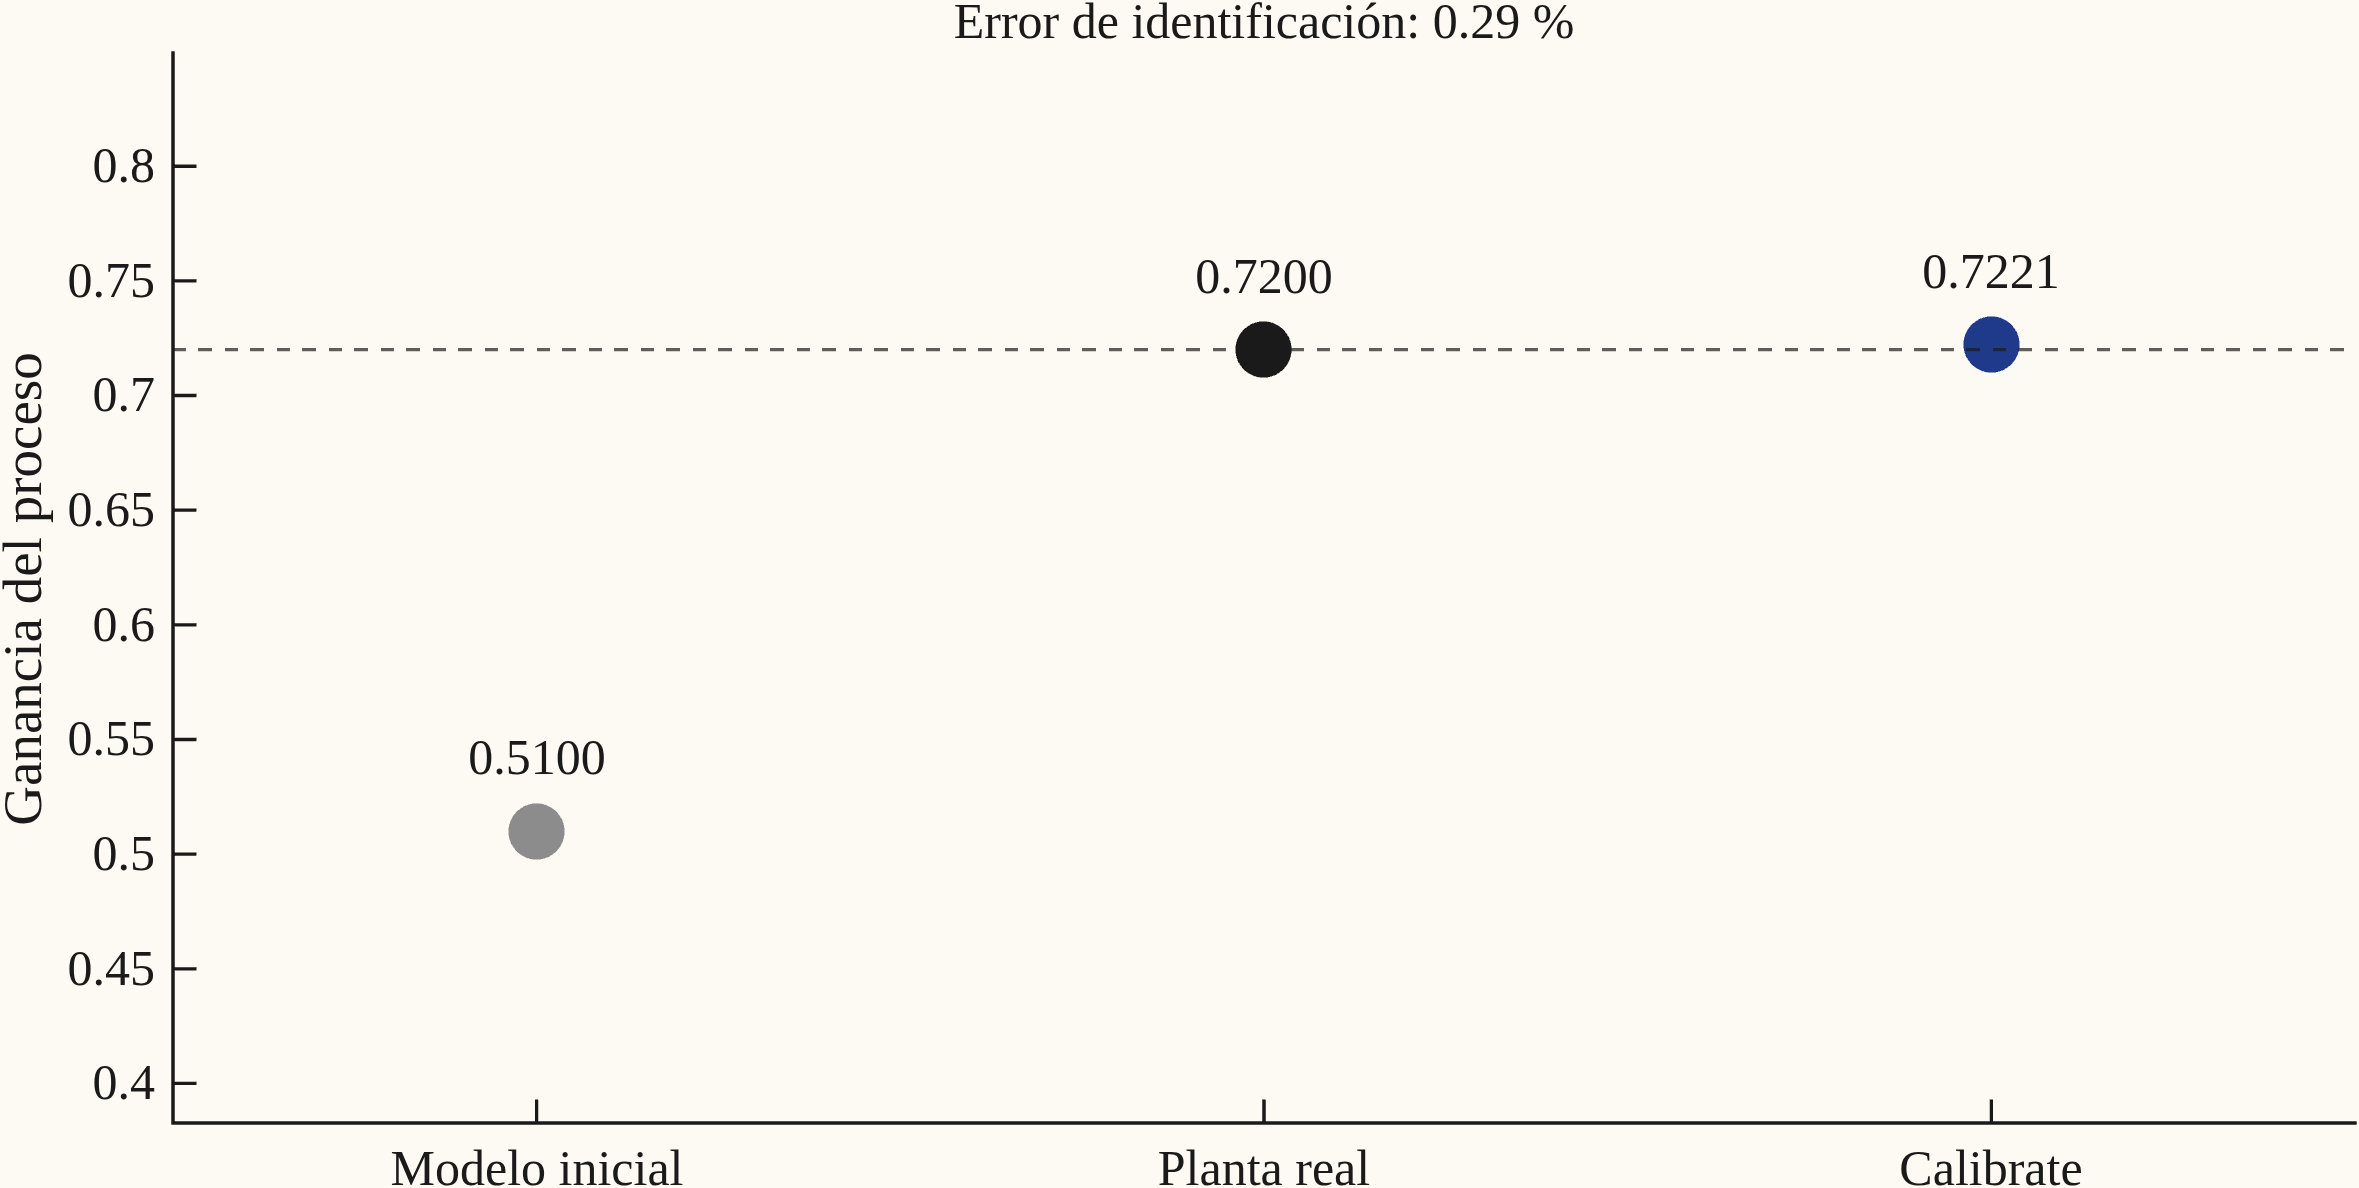
Gráfico de re-identificación de ganancia del módulo Calibrate (DMC3) tras un cambio intencional en la planta.

Fig. 1.1 — Gráfico de re-identificación de ganancia con Calibrate (DMC3) tras un cambio intencional en la planta: ganancia estimada 0,7221 frente a 0,72 real (error 0,29 %).
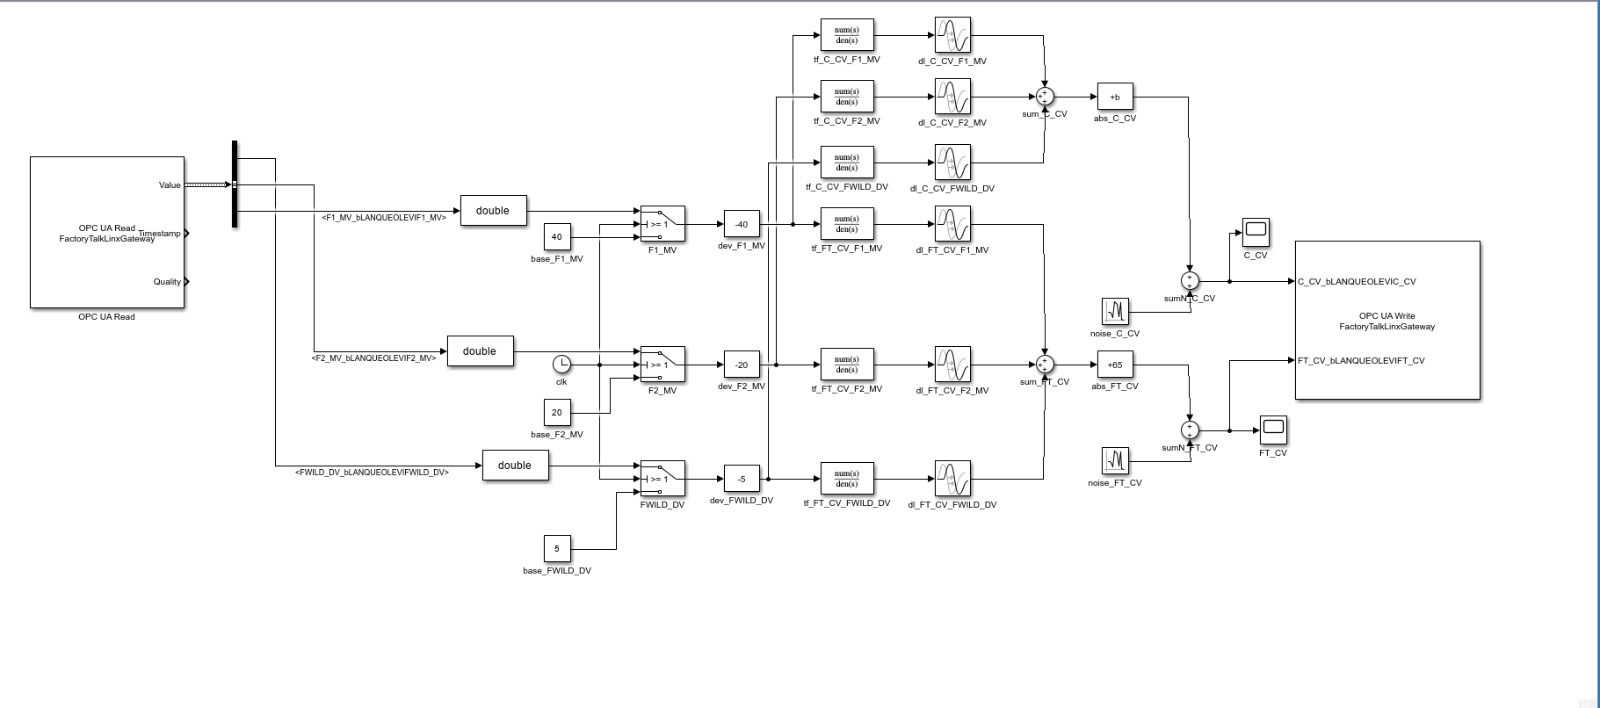
Modelo de la planta de mezcla (blending) simulada en Simulink.

Fig. 1.2 — Planta de mezcla (blending) simulada en Simulink, conectada a DMC3 por OPC UA.
02
Modalidad: Trabajo en equipo · Control Industrial

Control de planta piloto de 4 estanques acoplados

Problema

En una planta de cuatro estanques acoplados, cada bomba afecta a más de un nivel, así que controlar cada nivel por separado es difícil y una perturbación en un estanque se propaga a los demás. Probar controladores directamente en la planta real es lento y arriesgado.

Qué hice
  • Entrené un modelo ANFIS de la planta para diseñar y probar el control primero en simulación, antes de pasar a la planta real.
  • Programé el controlador difuso (Sugeno) con compensadores feedforward en estructura MISO en el PLC Allen-Bradley.
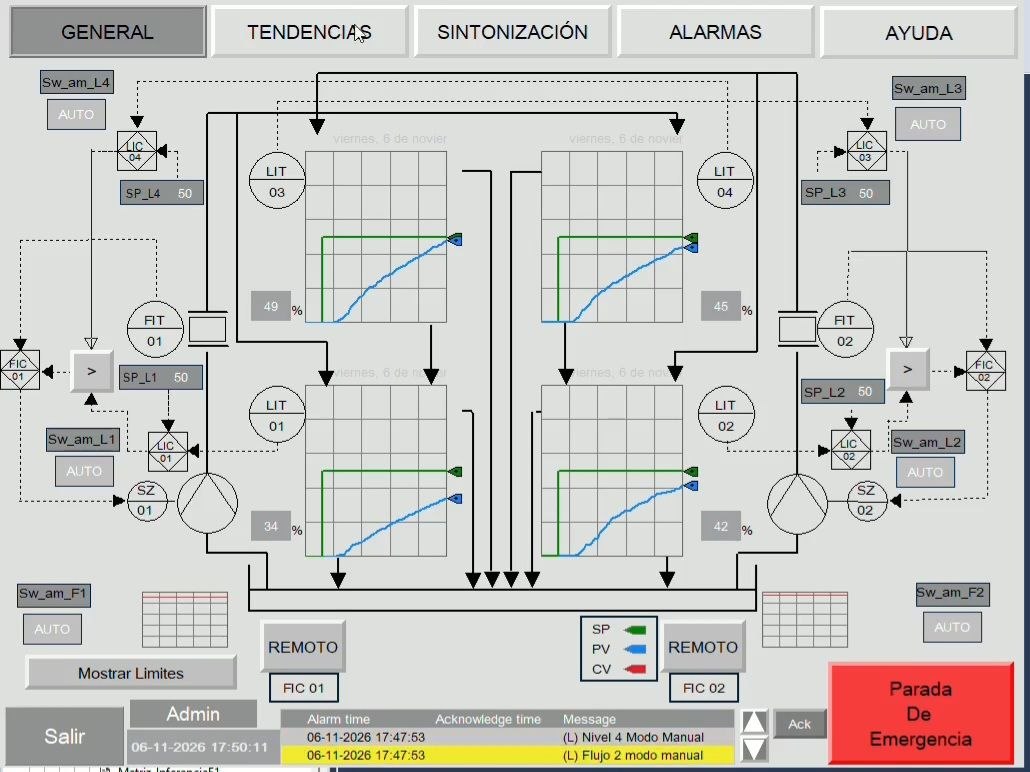
  • Colaboré en el HMI bajo ISA-101; el desarrollo principal estuvo a cargo de un compañero.
Resultado: Los niveles se mantuvieron estables frente a una perturbación por la caída del estanque superior.
Demo / enlace: Video (YouTube)

Fig. 2.1 — HMI de la planta de 4 estanques con el controlador difuso en operación; perturbación por caída del estanque superior.

03
Electrónica de Potencia · Trabajo en equipo · Completado dic 2025

Convertidor flyback aislado de 10 W con telemetría e HMI

Problema

Diseñar una fuente conmutada aislada con monitoreo remoto, combinando electrónica de potencia, firmware y supervisión.

Qué hizo el equipo
  • Simulación en LTspice a 60 kHz con snubber RCD.
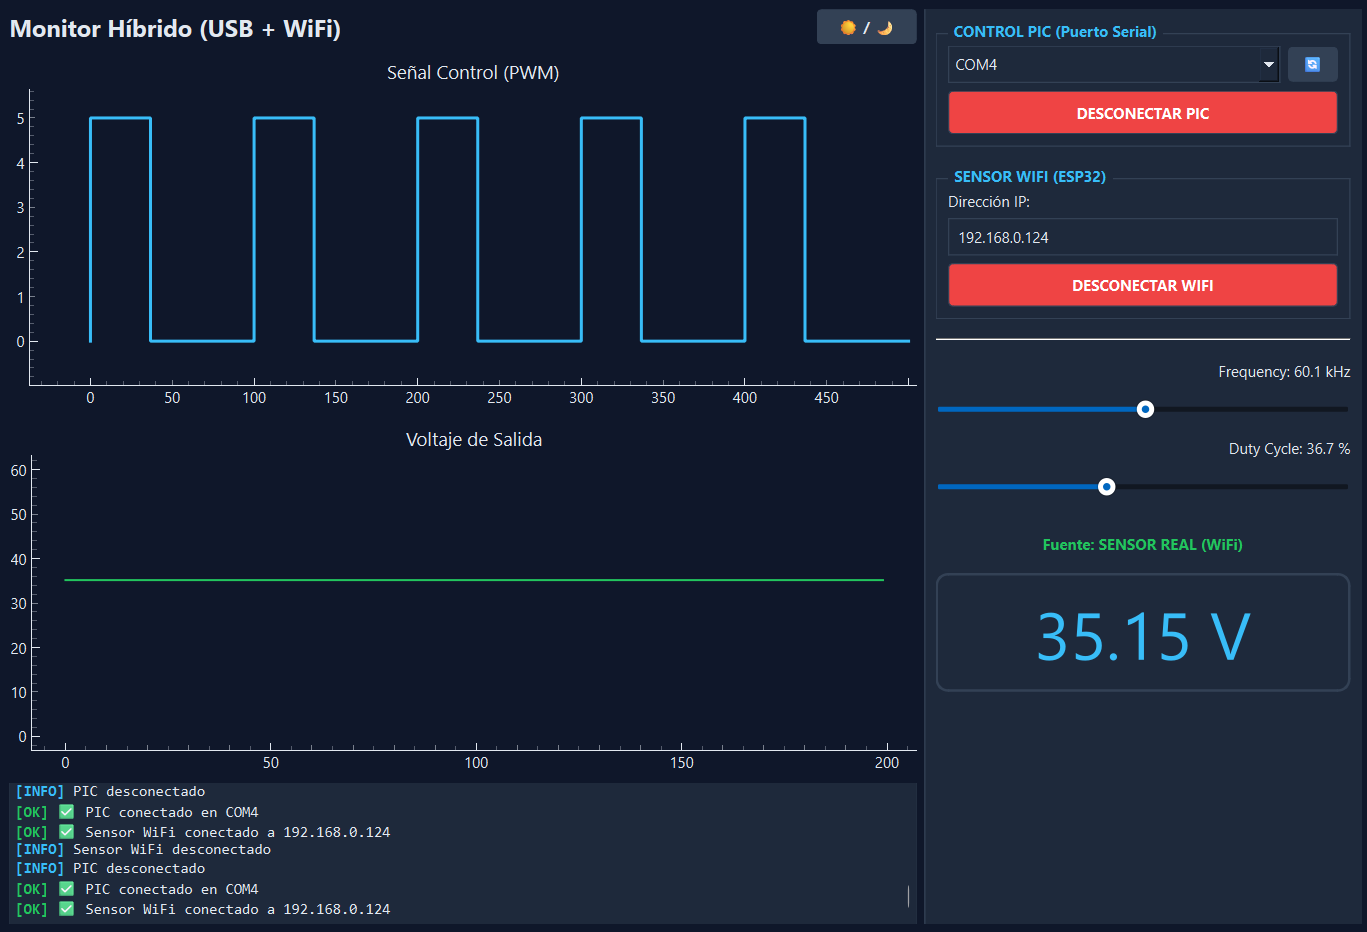
  • Nodo ESP32 que mide voltaje y lo envía por Wi-Fi (sockets TCP/IP).
Mi parte
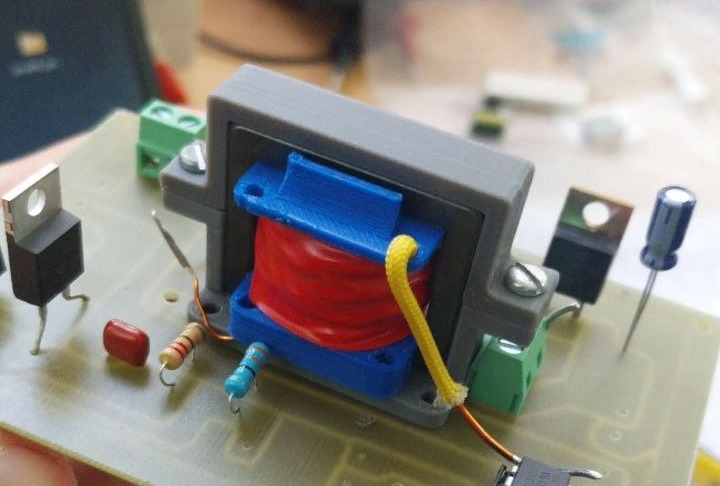
  • Calculé y bobiné el transformador de ferrita.
  • Programé en C el PIC18F4550 que genera el PWM.
  • Desarrollé en Python (PySide6) la HMI asíncrona.
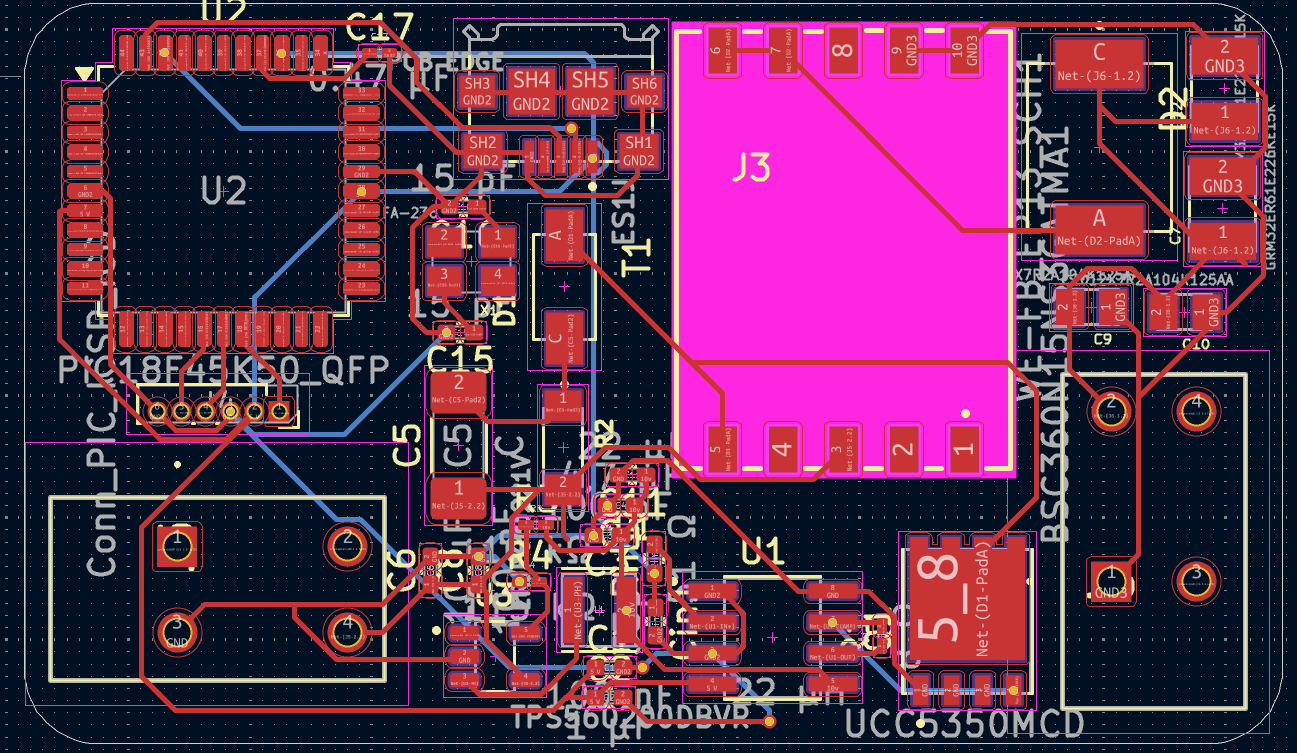
  • En la PCB hice la selección de componentes y los footprints.
Resultado: El prototipo midió 60 % de eficiencia. En laboratorio se identificaron pérdidas por inductancias parásitas y operación en DCM no prevista. Se diseñó un rediseño en KiCad con SMD y planos de masa separados (no se fabricó).
Enlaces y código: Informe (PDF)
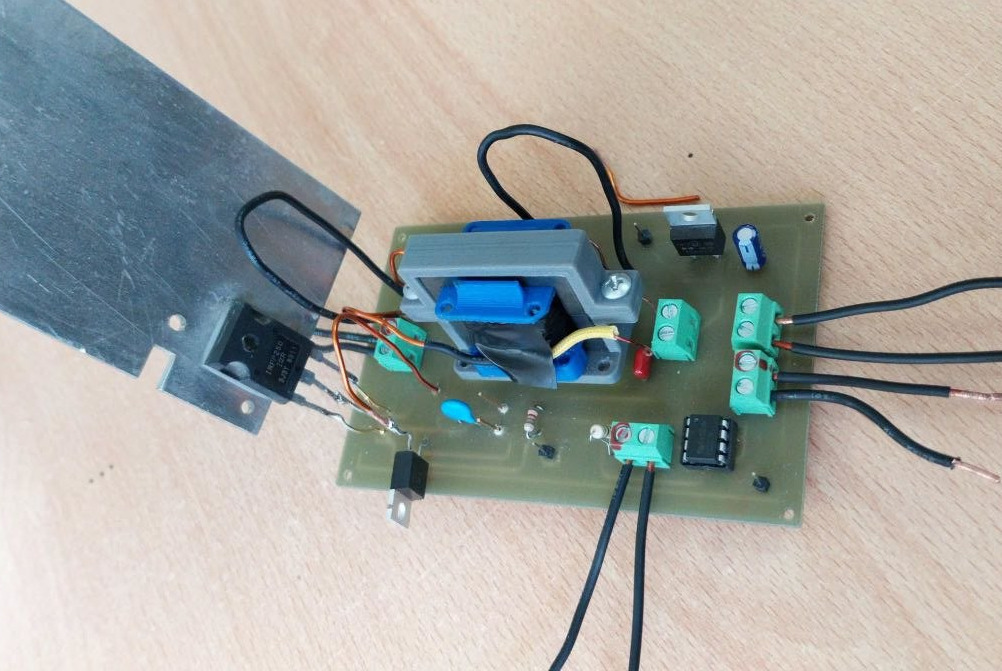
Prototipo del convertidor flyback
Fig. 3.1 — Prototipo — convertidor flyback armado y en pruebas.
Transformador de ferrita bobinado a mano (prototipo)
Fig. 3.2 — Prototipo — transformador de ferrita bobinado a mano.
HMI en Python PySide6 con datos de telemetría (prototipo)
Fig. 3.3 — Prototipo — HMI en Python (PySide6) con telemetría del ensayo.
Rediseño de la PCB en KiCad (no fabricada)
Fig. 3.4 — Rediseño — PCB en KiCad (SMD, planos de masa separados, no fabricada).
04
Trabajo en equipo · 2025-1

Control batch de planta térmica con lazos de nivel, flujo y temperatura en PLC

Problema

Implementar en PLC una estrategia de control batch para una planta con estanque, chaqueta e intercambiador de calor, coordinando las variables de nivel, flujo y temperatura según una secuencia de etapas y transiciones.

Qué hizo el equipo
  • Modelado y configuración del setup (estanque con chaqueta e intercambiador de calor) y de los lazos de nivel, flujo y temperatura.
  • Programación de los lazos PID y puesta en marcha de la secuencia batch en el PLC.
Mi parte
  • Implementé el diagrama SFC de la secuencia batch en un PLC Allen-Bradley.
  • Programé el PID del lazo de flujo en Texto Estructurado.
  • Sintonizé y apliqué el gain scheduler al lazo de flujo para manejar su comportamiento no lineal.
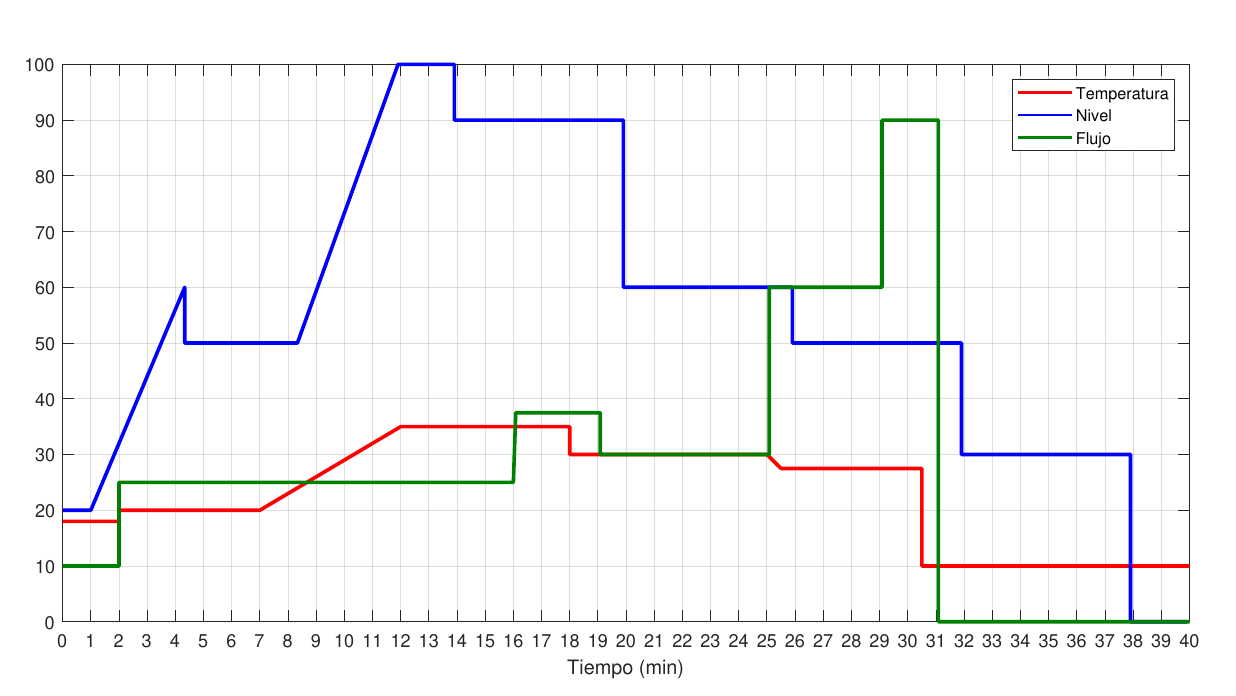
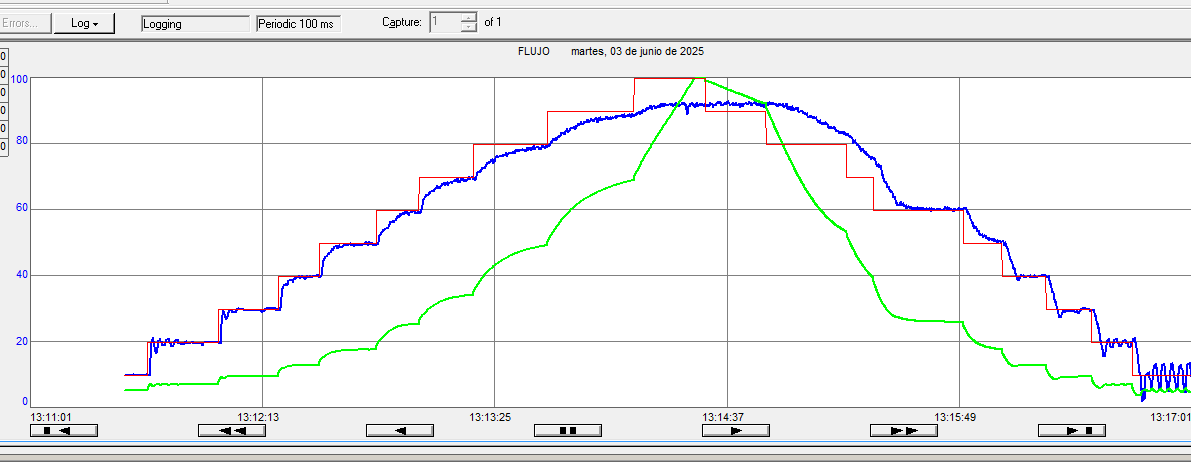
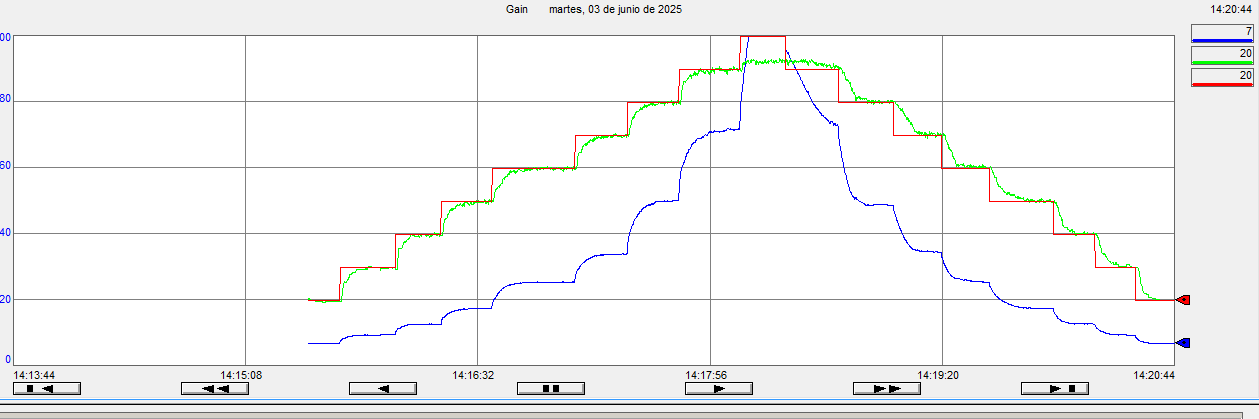
Resultado: Con el gain scheduler, el lazo de flujo siguió mejor la referencia que con parámetros fijos, principalmente en los cambios de escalón de 90 % a 60 %.
Receta batch: perfil programado de nivel, flujo y temperatura
Fig. 4.1 — Receta batch: perfil programado de nivel, flujo y temperatura (no son datos medidos).
Prueba de flujo con parámetros PID fijos (setpoint en rojo, variable de proceso en azul, señal de control en verde)
Fig. 4.2 — Prueba de flujo con parámetros PID fijos. Rojo: setpoint, azul: variable de proceso, verde: señal de control.
Prueba de flujo con gain scheduler (setpoint en rojo, variable de proceso en verde, señal de control en azul)
Fig. 4.3 — Prueba de flujo con gain scheduler, mismo perfil de setpoint. Rojo: setpoint, verde: variable de proceso, azul: señal de control.
Fig. 4.4 — Secuencia batch en ejecución en el PLC (tendencia en RSLogix 5000).

Otros proyectos

05
Memoria de Título · En curso

Estudio y evaluación del grado de autosintonía y del desempeño del controlador en Calibrate de Aspen DMC3

Estudio y evaluación sistemática del grado de autosintonía y del desempeño dinámico del controlador frente a variaciones paramétricas y degradación.

Herramientas

AspenTech DMC3, MATLAB/Simulink.

EstadoEn curso
06
Robótica Industrial · Cinemática

Brazo robótico de 6 GDL

Modelado cinemático directo/inverso y estrategias de control para articulaciones de manipulador robótico.

Herramientas

MATLAB/Simulink.

EstadoEn desarrollo

02. Trayectoria

ene – mar 2026

Práctica profesional — CGE, San Bernardo

Dashboards en Power BI, gestión de cartera de proyectos, cumplimiento de normativa eléctrica.

dic 2024 – feb 2025

Asistente técnico — Equipos médicos, Concepción

Instalación, calibración de instrumentos y sensores, mantenimiento preventivo.

03. Habilidades

Automatización & PLC:Allen-Bradley ControlLogix, Studio 5000/RSLogix, Ladder y Texto Estructurado (IEC 61131-3), SCADA / FactoryTalk View (ISA-101), EtherNet/IP & OPC UA.
Control & Modelado:AspenTech DMC3 (Calibrate), MATLAB / Simulink, Control Predictivo & Difuso (Sugeno), ANFIS, Python.
Hardware, Instrumentación & Docs:KiCad, LTspice, Diseño de PCB, PIC (C), ESP32, Python / PySide6, Instrumental de laboratorio, Power BI, LaTeX.

Contacto

Para consultas académicas, colaboración técnica, tesis o postulaciones de ingeniería:

Correo Electrónico Principallevsojos2021@udec.cl
GitHub: github.com/gadivalr
LinkedIn: linkedin.com/in/levsojos
Ubicación: Concepción, Chile
Institución: DIE UdeC